独立实验室
自筹资金,亲手打造。
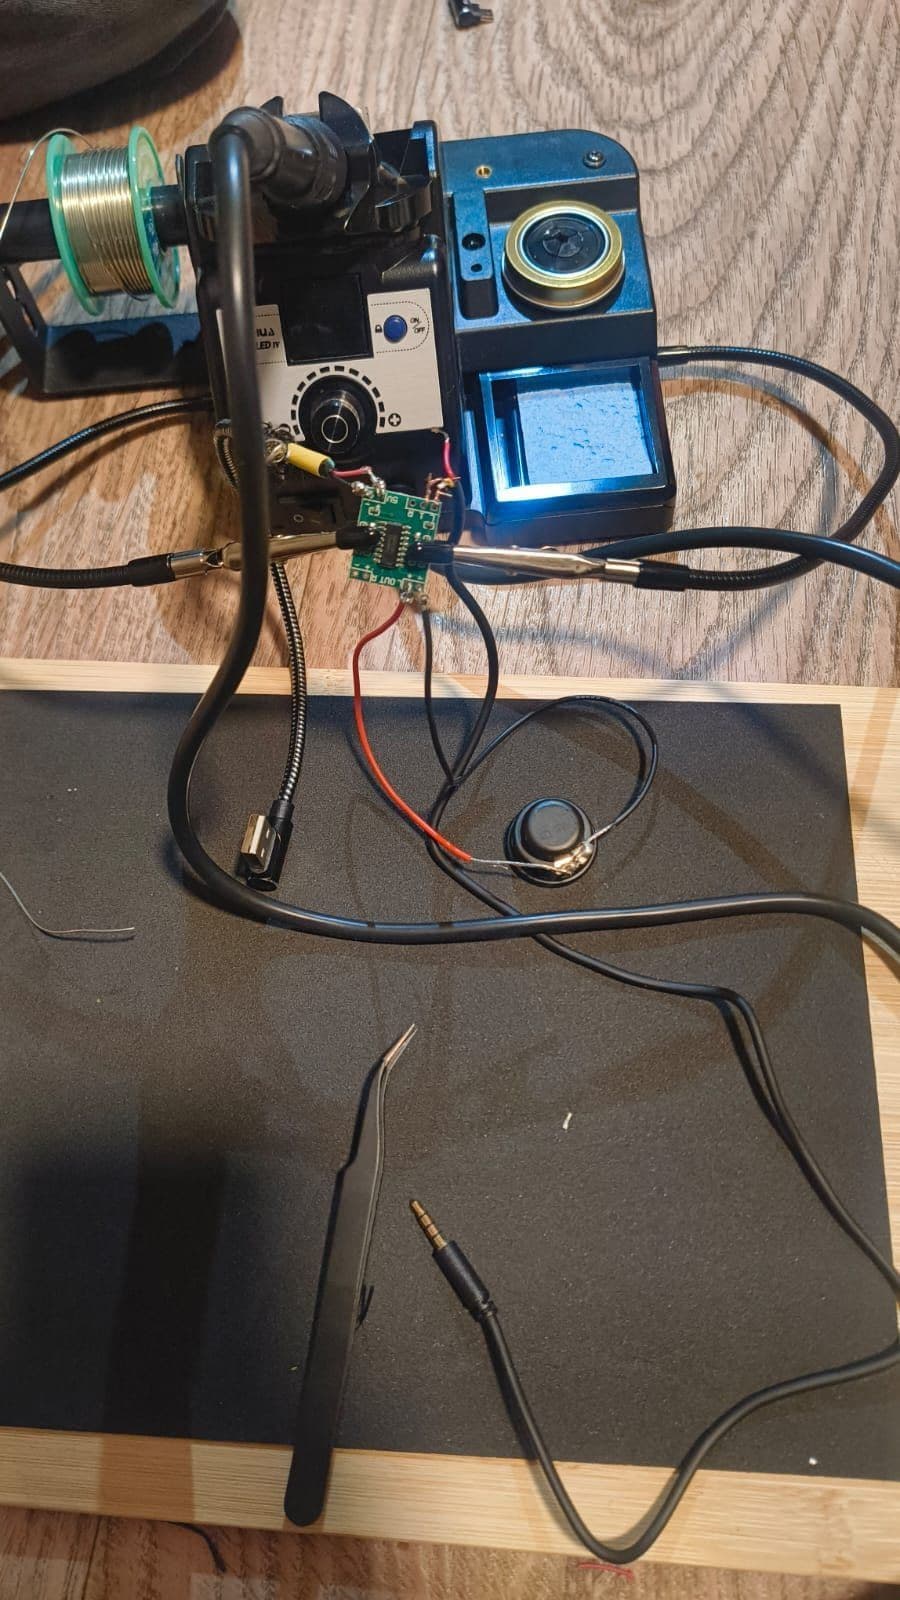
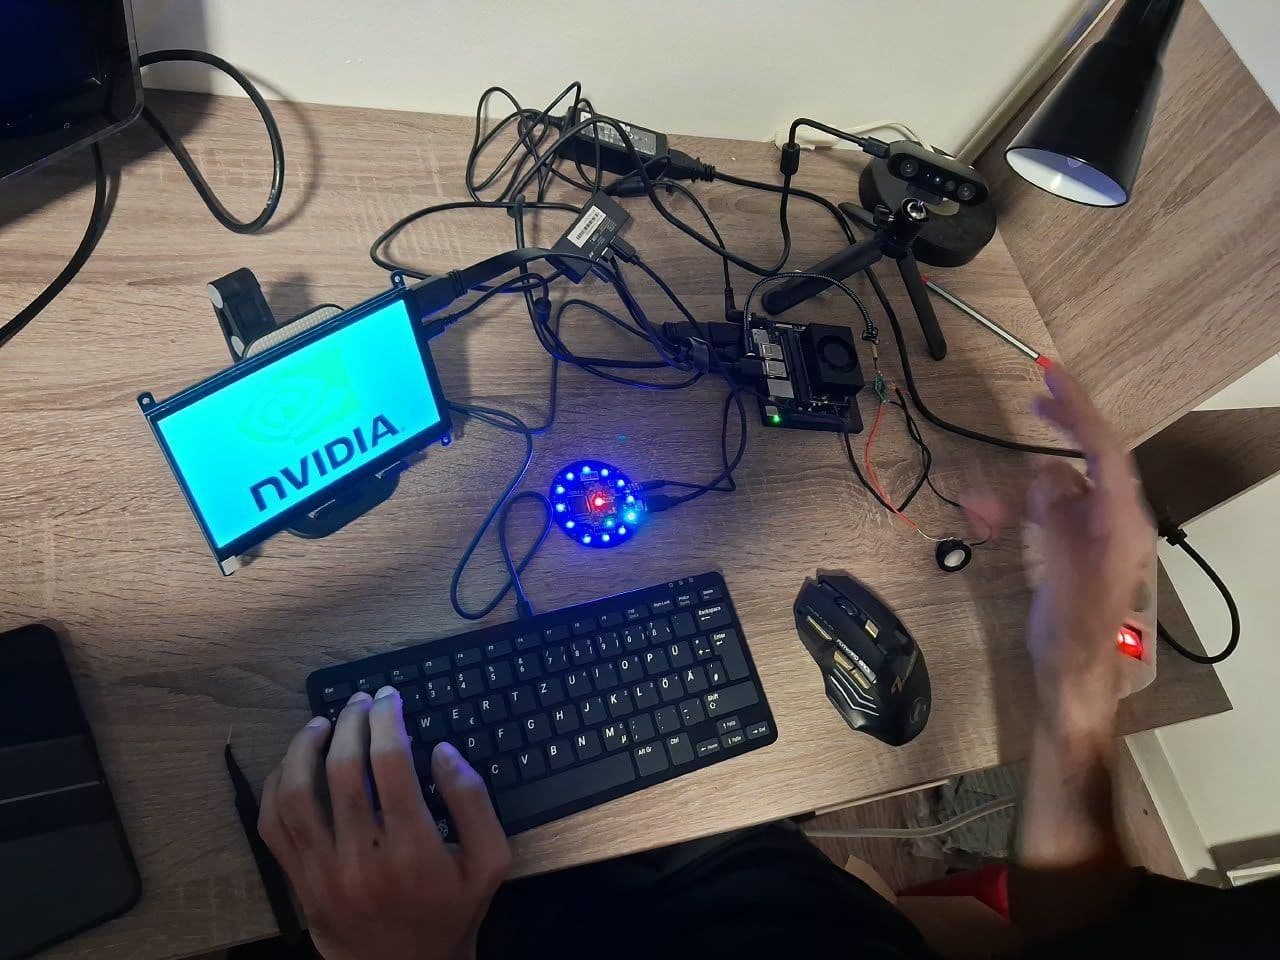
Barycenter Lab 由三位创始人自己出资。到目前为止,每个零件、每件工具、每次打印都是我们自掏腰包。设计、接线、写代码和测试都由我们自己完成,就在柏林的一张桌子上。
了解我们的故事功能
Kiko 能做什么
认出主人
Kiko 在初始设置时记住一个人的面孔和身形,并能在房间里的所有人中认出这个人。
跟随
Kiko 在主人身后保持固定距离,转弯或经过其他人时也不会跟丢。跟丢时,它会平静地寻找。
声音与表情
Kiko 留意有人叫它的名字,用一句简短的话回答,并在屏幕脸上显示它正在做什么。
Kiko 的思维
六件事,时刻进行
点击圆环的一部分,看看它的作用。六项全部在 Kiko 本机运行。
01 / 06
感知
摄像头、麦克风和触摸告诉 Kiko 周围有什么。
Kiko
架构
工作原理
感知
摄像头、麦克风、触摸板和距离传感器采集房间里的信息。
理解
Kiko 找到周围的人,从中认出主人,并听到自己的名字。
决策
Kiko 决定下一步做什么。跟随、寻找、回答、回应或拍摄。
行动
轮子、表情、声音和摄像头桅杆负责执行。
视觉和行为在一台运行 ROS 2 的 Jetson 上运行。
隐私
隐私从设计开始
- Kiko 只保存主人的数据,而且就存在机器人本身。
- 不保存其他人的面孔。
- 不向服务器发送任何数据。
- 带摄像头的机器人住在你家里。它看到的东西,应该留在你家里。
质心
实验室
质心(barycenter)是两个天体共同环绕的那个点。哪一方都不是中心,中心是共享的。我们就是这样看待同一个家里的人和机器人。
Barycenter Lab 是位于柏林的机器人实验室,由三位工程师于 2026 年创立。Kiko 是我们的第一台机器人。
Kiko 有了声音
扬声器播放了 Kiko 的第一句话。
Kiko 有了脸
屏幕第一次显示出 Kiko 的眼睛。
视觉运行在 GPU 上
Kiko 的视觉现在运行在 Jetson 的 GPU 上。