Kiko by Barycenter Lab
好奇心とともに生まれた。子どもが世界を知るように、Kiko はあなたを知っていきます。
持ち主を知り、あとをついて歩き、短い動画を撮影し、会話する小さな家庭用ロボットです。
- ロボット本体で動作
- ひとりの持ち主を知る
- ベルリンで製作
独立した研究所
自己資金で、手づくりで。
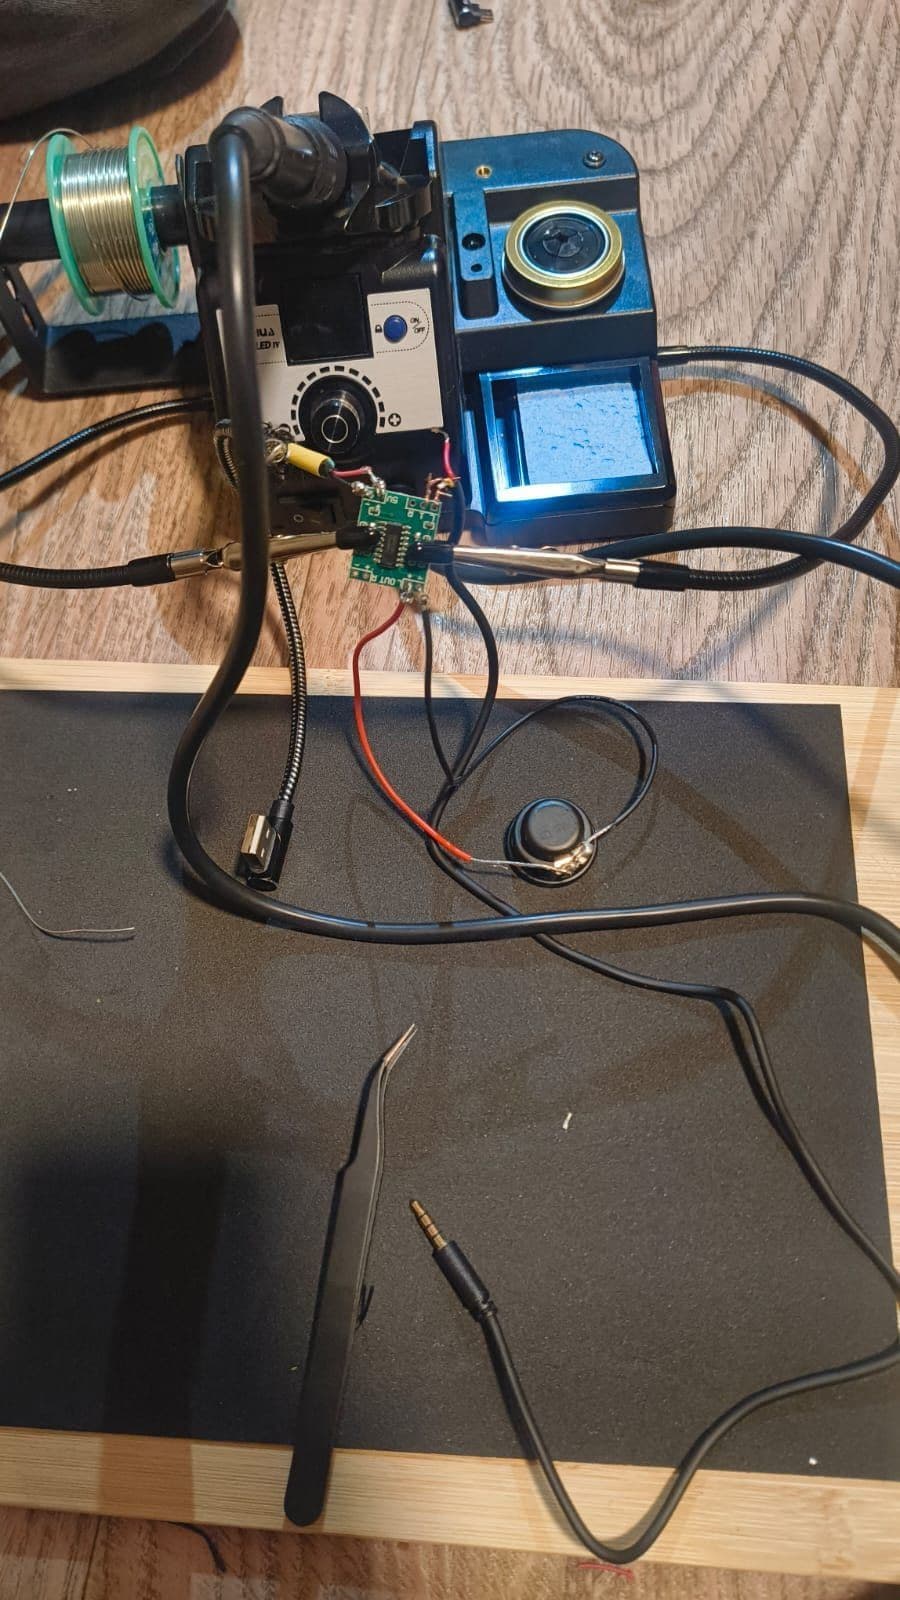
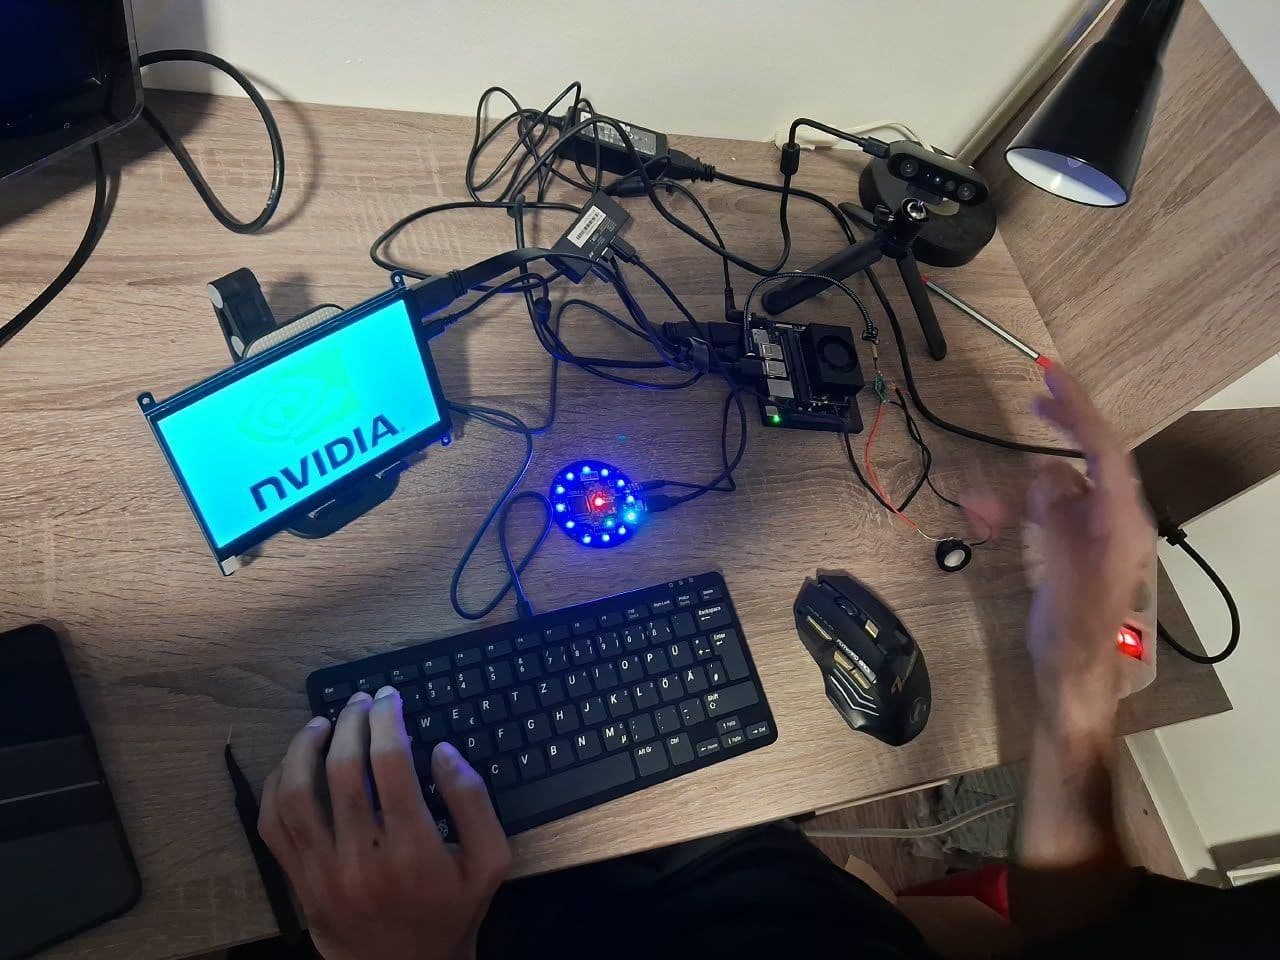
Barycenter Lab は3人の創設者が資金を出しています。これまでの部品、工具、印刷物はすべて自分たちの負担です。設計、配線、コード、テストも、ベルリンの机の上で自分たちで行っています。
私たちの歩みを読むできること
Kiko にできること
持ち主の認識
Kiko は初期設定でひとりの顔と体つきを覚え、部屋にいるほかの人と見分けます。
追従
Kiko は持ち主の後ろで一定の距離を保ち、曲がり角やほかの人のそばも通り抜けます。見失ったときは落ち着いて探します。
声と表情
Kiko は自分の名前に耳を傾け、短い言葉で答え、今していることを画面の顔で示します。
Kiko の心
いつも動いている六つのこと
リングの一部をタップすると、その働きが表示されます。六つすべてが Kiko 本体で動いています。
01 / 06
知覚する
カメラ、マイク、タッチが Kiko にまわりの様子を伝えます。
アーキテクチャ
仕組み
感じる
カメラ、マイク、タッチパッド、距離センサーで部屋の様子をとらえます。
理解する
Kiko はまわりの人を見つけ、その中から持ち主を見分け、自分の名前を聞き取ります。
判断する
Kiko は次に何をするかを決めます。ついて行く、探す、答える、反応する、撮影する。
動く
車輪、顔、声、カメラマストがそれを実行します。
視覚と行動は Jetson 上の ROS 2 で動いています。
プライバシー
設計からプライバシーを守る
- Kiko が保存するのは持ち主のデータだけで、ロボット本体に保存します。
- ほかの人の顔は保存しません。
- サーバーには何も送りません。
- カメラを持つロボットがあなたの家で暮らします。見たものは家の中にとどめるべきです。
研究所にて
今はまだ非公開
取り組んでいることです。準備が整うまでは非公開にしています。
Barycenter
研究所
重心(barycenter)とは、二つの天体がともに周回する点のことです。どちらか一方が中心なのではなく、中心は共有されています。同じ家で暮らす人とロボットについても、私たちはそう考えています。
Barycenter Lab は、2026年に3人のエンジニアが設立したベルリンのロボット研究所です。Kiko は私たちの最初のロボットです。
Kiko に声ができた
スピーカーから Kiko の最初の言葉が流れました。
Kiko に顔ができた
画面に初めて Kiko の目が表示されました。
GPU で視覚処理
Kiko の視覚処理が Jetson の GPU で動くようになりました。